1. Introduction
Regarder une photographie d'un couloir ou d'une route qui s'éloigne suffit à percevoir la profondeur : les lignes parallèles semblent converger vers un point lointain, les objets semblent rétrécir avec la distance. Cette expérience familière est le résultat d'une projection géométrique précise — la perspective linéaire — et d'un traitement cérébral sophistiqué des indices de profondeur. Cet article examine la géométrie de la perspective, ses extensions curvilignes, et la question de savoir si et quand des spirales apparaissent réellement dans ces projections.
2. La perspective linéaire : géométrie et histoire
La perspective linéaire est une méthode de projection qui représente un espace tridimensionnel sur une surface bidimensionnelle en simulant la façon dont un œil unique perçoit le monde depuis un point de vue fixe. Son principe géométrique est simple : tous les rayons lumineux provenant de la scène passent par un point unique (le centre de projection, ou œil) avant d'atteindre le plan de l'image. Les droites de l'espace qui ne sont pas parallèles au plan de l'image se projettent en droites qui convergent vers un point de fuite.
La codification mathématique de la perspective linéaire est attribuée à Filippo Brunelleschi vers 1413–1420, à Florence. Leon Battista Alberti en a fourni la première description théorique systématique dans son traité <em>De Pictura</em> (1435). Piero della Francesca a développé une théorie mathématique plus rigoureuse dans <em>De Prospectiva Pingendi</em> (vers 1474). Ces travaux ont transformé la représentation picturale en Europe et ont posé les bases de la géométrie projective, formalisée mathématiquement par Gérard Desargues au XVIIe siècle.
Le nombre de points de fuite dépend du nombre de directions principales de la scène qui ne sont pas parallèles au plan de l'image. Une perspective à un point (vue frontale d'un couloir) a un seul point de fuite central. Une perspective à deux points (vue d'angle d'un bâtiment) a deux points de fuite sur la ligne d'horizon. Une perspective à trois points (vue plongeante ou contre-plongeante d'un bâtiment) a trois points de fuite. Dans tous ces cas, les lignes convergent vers des points, pas vers des spirales.
Géométrie projective et points à l'infini La géométrie projective formalise la perspective en ajoutant des points à l'infini au plan euclidien. Dans ce cadre, deux droites parallèles se rencontrent en un point à l'infini (leur point de fuite commun). Le plan projectif est le plan euclidien augmenté d'une droite à l'infini (l'horizon). La projection perspective est alors une transformation projective, qui préserve l'incidence (les points sur une droite restent sur une droite) mais pas les distances ni les angles. Cette propriété explique pourquoi les droites parallèles se projettent en droites convergentes : elles se rencontrent à leur point à l'infini commun, qui se projette en un point fini sur le plan de l'image.
3. Les perspectives curvilignes : projections et distorsions

La perspective linéaire classique fonctionne bien pour des champs de vision limités (environ 60°), mais elle produit des distorsions importantes pour des angles plus larges. Un objet sphérique photographié avec un grand angle apparaît elliptique près des bords de l'image. Les perspectives curvilignes sont des alternatives qui distribuent différemment les directions de l'espace sur le plan de l'image, en utilisant des projections non linéaires.
La projection fisheye (ou équidistante) projette les directions angulaires de façon proportionnelle à leur angle par rapport à l'axe optique. Elle peut couvrir un champ de vision de 180° ou plus. Dans cette projection, les droites de l'espace qui passent par le centre de l'image restent droites, mais les autres deviennent des courbes. La forme de ces courbes dépend de la direction de la droite dans l'espace et de sa distance à l'axe optique.
La projection sphérique (ou stéréographique) projette la sphère visuelle sur un plan en utilisant une projection depuis un pôle de la sphère. Elle préserve les angles locaux (projection conforme) mais déforme les distances. Dans cette projection, les cercles de la sphère se projettent en cercles ou en droites sur le plan. Les droites de l'espace se projettent en arcs de cercle.
Dans aucune de ces projections courantes, les droites de l'espace ne se projettent généralement en spirales. Une droite se projette en une courbe dont la forme dépend de la projection choisie, mais cette courbe est typiquement un arc de cercle, une sinusoïde ou une courbe algébrique simple — pas une spirale. Une spirale implique une variation continue du rayon avec l'angle, ce qui ne correspond pas à la projection d'une droite dans les systèmes de projection standards.
4. Le cerveau et la construction de la profondeur
La perception de la profondeur n'est pas une lecture directe de la géométrie de l'image. Le cerveau utilise de nombreux indices, dont certains sont monoculaires (disponibles avec un seul œil) et d'autres binoculaires (nécessitant les deux yeux). Les indices monoculaires incluent la perspective linéaire, la taille relative des objets connus, l'occlusion (un objet devant un autre), les gradients de texture (une surface texturée semble plus fine avec la distance), l'ombrage et la perspective atmosphérique (les objets lointains semblent plus bleus et moins contrastés).
L'indice binoculaire principal est la disparité rétinienne : les deux yeux voient le monde depuis des positions légèrement différentes, et le cerveau utilise la différence entre les deux images pour calculer la distance des objets proches (stéréopsie). Cet indice est efficace jusqu'à environ 6 mètres; au-delà, la disparité devient trop faible pour être utile.
Le cerveau combine ces indices selon un processus d'inférence probabiliste. Lorsque les indices sont cohérents, la perception de la profondeur est robuste et précise. Lorsqu'ils sont contradictoires (comme dans certaines illusions d'optique ou dans les images de réalité virtuelle), le cerveau doit résoudre un conflit et peut produire des perceptions instables ou erronées. Cette combinaison d'indices explique pourquoi une image en perspective linéaire, même sur une surface plate, peut donner une forte impression de profondeur.
5. La spirale en composition artistique
Si la spirale n'est pas la géométrie fondamentale de la perspective, elle apparaît fréquemment dans la composition artistique comme outil de guidage du regard. La spirale de composition (parfois appelée spirale d'or ou spirale de Fibonacci, bien que ces termes soient souvent utilisés de façon approximative) est une courbe qui guide l'œil du spectateur depuis les bords de l'image vers un point focal central. Elle est utilisée en photographie, en peinture et en design graphique comme principe de composition.
Des exemples célèbres incluent <em>La Nativité</em> de Raphaël, <em>La Création d'Adam</em> de Michel-Ange, et de nombreuses photographies de paysage. Dans ces œuvres, la spirale n'est pas une propriété géométrique de la projection; c'est une organisation délibérée des éléments de la composition pour créer un mouvement visuel. Les lignes de force de la composition (horizons, diagonales, courbes) sont arrangées pour former une spirale implicite qui attire et retient le regard.
Il est important de distinguer la spirale de composition (un outil délibéré de l'artiste) de la spirale géométrique (une propriété mathématique de la projection). La première est une convention artistique dont l'efficacité repose sur des propriétés de la perception visuelle humaine; la seconde serait une propriété intrinsèque du système de projection, ce qu'elle n'est généralement pas.
6. Convergence et spirale : deux géométries distinctes
La convergence perspective et la spirale sont deux phénomènes géométriques distincts qui peuvent coexister dans une image mais ne se déduisent pas l'un de l'autre. La convergence perspective est la projection de droites parallèles vers un point de fuite; elle est une propriété de la projection centrale (perspective linéaire) et ne produit pas de spirale. La spirale est une courbe dont le rayon varie avec l'angle; elle peut être construite artistiquement ou apparaître dans des compositions particulières, mais elle n'est pas le résultat naturel d'une projection perspective.
Une image peut contenir à la fois une forte convergence perspective (lignes qui convergent vers un point de fuite) et une composition spiralée (organisation des éléments en spirale). Ces deux propriétés sont indépendantes. Une image peut avoir l'une sans l'autre, ou les deux ensemble. La confusion entre les deux est fréquente dans les descriptions populaires de la perspective, mais elle n'est pas justifiée géométriquement.
Ce que la perspective apporte au projet « La spirale est partout » est une illustration de la convergence comme phénomène géométrique général. La convergence des lignes parallèles vers un point de fuite est une propriété de la projection centrale qui apparaît dans la vision, la photographie et la peinture. Elle partage avec la spirale la propriété de diriger le regard vers un point focal, mais par un mécanisme géométrique différent. La distinction entre les deux enrichit la compréhension de chacun.
La perspective commence par une division par la profondeur
Plaçons le centre de projection à l’origine et un point devant lui, de coordonnées (X,Y,Z), avec Z>0. Dans la convention de plan image virtuel utilisée ici, ses coordonnées sont x=fX/Z et y=fY/Z. Cette formule exprime des triangles semblables : deux objets de même hauteur paraissent de tailles différentes s’ils ne sont pas à la même profondeur. Doubler Z divise leur taille projetée par deux ; doubler f la multiplie par deux, sans déplacer l’objet. [1]
Le premier graphique suit un segment de hauteur H=1, en unités du modèle. Le curseur modifie la focale. La courbe est une hyperbole de profondeur, pas une spirale. On sépare ainsi une cause géométrique précise d’une impression visuelle. Une photographie réelle exige aussi la position du point principal, les dimensions du capteur et une calibration des distorsions ; ces paramètres sont volontairement absents de ce premier modèle pour isoler la division par Z.
Un point de fuite n’est pas un centre d’enroulement
Les bords de notre route abstraite ont X=−1 et X=+1, à hauteur constante. Lorsque Z augmente, leurs abscisses projetées se rapprochent de zéro ; les traverses se resserrent elles aussi. Les droites parallèles du monde convergent donc dans l’image vers une même direction à l’infini. Aucune d’elles ne tourne autour du point de fuite. La convergence perspective n’est ni une attraction physique ni une spirale logarithmique.
Le croquis montre un sol idéal vu sans inclinaison de caméra. Les traverses sont placées à plusieurs profondeurs annoncées dans le calcul, puis projetées selon la même loi ; leur espacement à l’écran n’est pas choisi à la main pour créer l’effet. D’autres familles de parallèles possèdent d’autres points de fuite. Quand on analyse un dessin, il faut donc identifier la famille de directions concernée avant de déclarer qu’un centre unique organise toute la scène.
Un grand angle change la loi de projection
Une projection rectilinéaire idéale envoie un rayon d’angle θ à une distance r=f tan θ du centre. La distance croît très vite lorsque θ approche de 90 degrés. Une projection équidistante idéale utilise r=fθ, avec θ en radians ; elle comprime davantage les angles périphériques. Les modèles fisheye d’OpenCV ajoutent des coefficients de calibration à cette dépendance angulaire. La comparaison ci-dessous fixe ces coefficients à zéro et ne représente donc pas tous les objectifs fisheye réels. [1]
La courbure apparente d’une architecture peut donc venir de la projection plutôt que de la forme de l’objet. À l’inverse, un artiste peut construire une perspective curviligne sans imiter exactement un objectif. Pour comparer deux images, il faut connaître la position du regard, l’angle couvert et la transformation employée. Une superposition de spirale sur une photographie ne suffit pas à identifier cette transformation ; on doit vérifier plusieurs points ou lignes indépendants de la scène.
Voici un cas où la spirale apparaît vraiment par projection
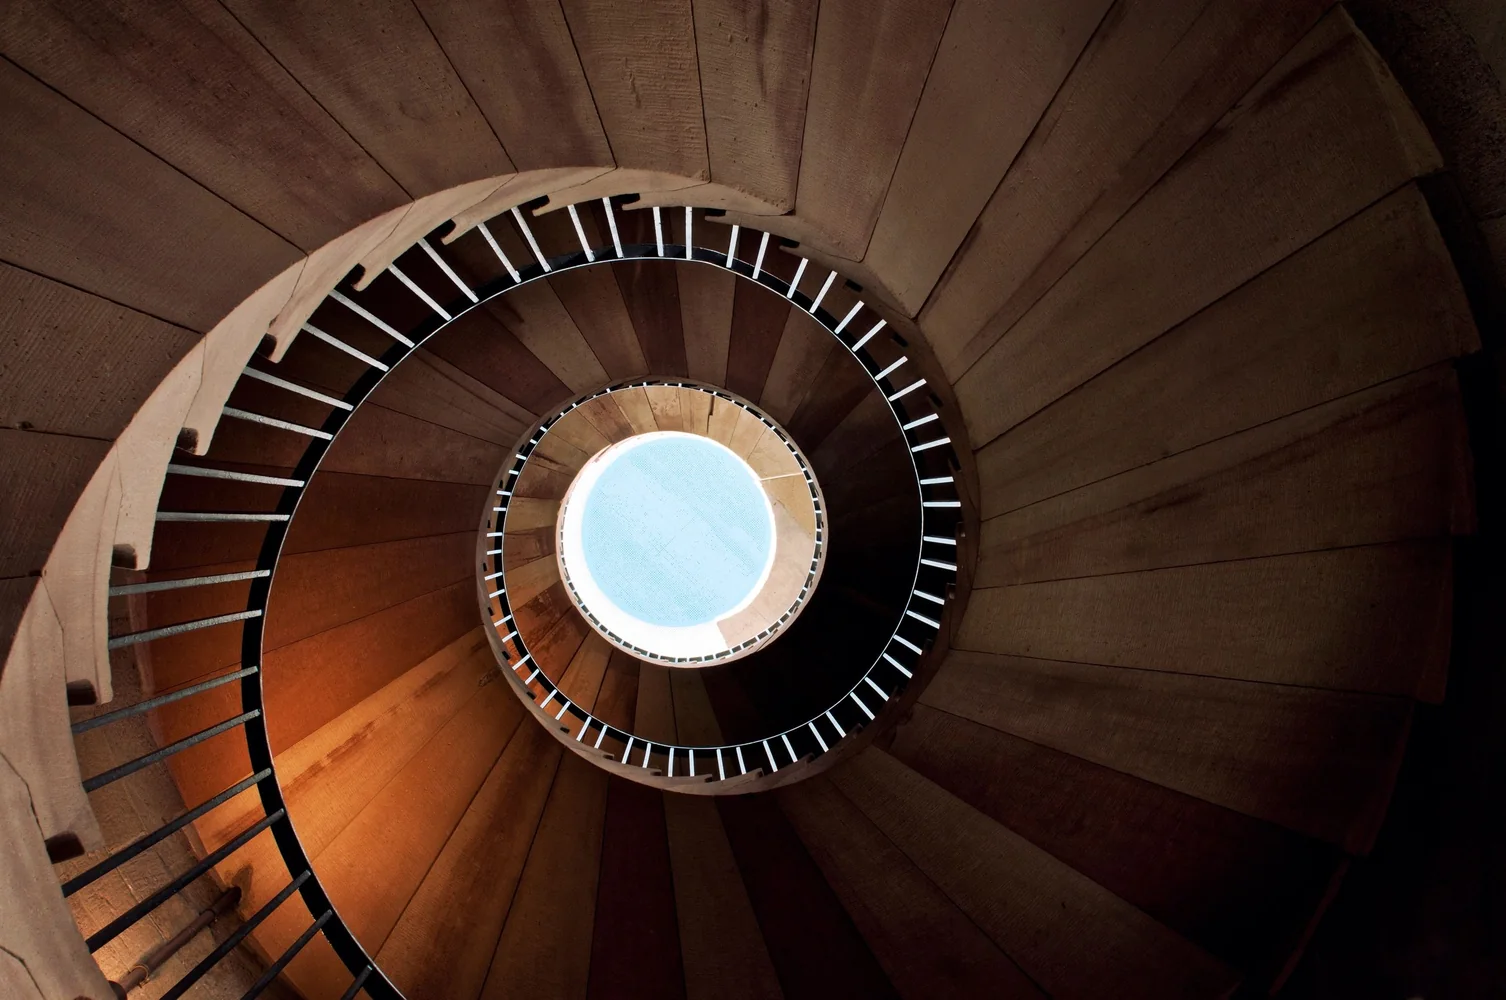
Construisons une hélice dans l’espace : X=cos t, Y=sin t et Z=2+0,3t. Son rayon autour de l’axe Z reste égal à un et sa profondeur augmente régulièrement. Vue latéralement, elle ondule sans rétrécir. Vue suivant son axe avec une projection centrale de focale un, son rayon dans l’image devient 1/(2+0,3t). Chaque tour est donc plus petit que le précédent. La spirale plane naît ici du changement de profondeur, pas d’une diminution du rayon de l’hélice réelle.
Les deux vues représentent les mêmes cinq cents intervalles de paramètre sur trois tours. La projection plane n’est pas une spirale logarithmique : son rayon varie comme l’inverse d’une fonction affine de l’angle, et non comme une exponentielle. Déplacer la caméra hors de l’axe modifierait encore la courbe. Cet exemple donne une démarche vérifiable : définir l’objet en trois dimensions, annoncer la projection, calculer ses points et seulement ensuite nommer la figure obtenue.
Références
- [1]OpenCV. (s.d.). Fisheye camera model — OpenCV 4.13.0 documentation. https://docs.opencv.org/4.13.0/db/d58/group__calib3d__fisheye.html [consulté le 2026-10-19]